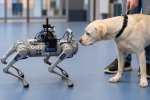
Milo, le chien-guide robotique autonome
Un chien-guide doit éviter un obstacle, suivre un chemin, anticiper les mouvements de la personne qu'il accompagne et réagir dans un environnement qu'il ne connaît pas. Milo tente de confier cette responsabilité à un robot quadrupède autonome. Présenté en juillet 2026 par une équipe liée à Mila, le projet repose sur un Unitree Go2 modifié, coûte moins de 2 000 dollars en matériel et fonctionne sans carte préparée à l'avance ni connexion à un serveur distant.
Le prototype est intéressant moins parce qu'il ressemble à un chien que parce qu'il montre ce que la Physical AI doit résoudre lorsqu'une IA ne se contente plus de répondre, mais doit déplacer un humain en sécurité dans le monde réel.
Que sait faire Milo ?
Milo est conçu pour guider une personne aveugle ou malvoyante dans des environnements intérieurs et extérieurs inconnus. Il peut suivre un chemin, détecter des obstacles et des piétons, puis modifier sa trajectoire sans dépendre d'un ordinateur externe.
Le robot embarque ses capteurs et son calcul. Une poignée télescopique équipée de capteurs lui permet aussi de suivre la position de la personne qu'il accompagne. Le système ne doit donc pas seulement chercher un passage pour le robot : il doit vérifier que la trajectoire reste praticable pour l'humain situé derrière lui.
La personne peut régler la vitesse et indiquer une direction à une intersection grâce à une commande installée sur la poignée. Milo reste autonome pour la navigation locale, mais l'utilisateur conserve ainsi une partie du contrôle sur la destination.
Comment Milo apprend-il à éviter les obstacles ?
La navigation de Milo repose notamment sur une politique d'évitement entraînée par apprentissage par renforcement dans un simulateur. Les chercheurs y génèrent des chemins, murs, obstacles et piétons afin de confronter le robot à de nombreuses configurations avant son utilisation dans le monde réel.
Le système transforme ensuite les informations de ses capteurs en une représentation vue du dessus. Le sol, les murs, les obstacles et les personnes y sont représentés d'une manière plus stable que leur apparence brute dans une caméra. Cette abstraction aide le robot à fonctionner malgré les variations de lumière, de texture ou de décor.
Milo construit également une carte locale de son environnement au fur et à mesure de ses déplacements. Il peut conserver la position d'un obstacle même lorsque celui-ci vient de sortir de son champ de perception immédiat.
Pourquoi un chien-guide robotique à moins de 2 000 dollars ?
L'équipe présente Milo comme une plateforme open source et relativement peu coûteuse. Le papier de recherche estime le matériel à environ 2 000 dollars et rappelle qu'un chien-guide peut représenter plusieurs dizaines de milliers de dollars de formation et d'accompagnement, avec des listes d'attente parfois longues.
Les chercheurs publient les documents matériels, le simulateur et les politiques préentraînées. L'objectif est de rendre la plateforme reproductible et de permettre à d'autres équipes de travailler sur les mêmes problèmes d'assistance.
Ce prix ne signifie pas qu'un Milo prêt à guider une personne coûterait 2 000 dollars dans le commerce. Le projet reste une plateforme de recherche, et le coût du matériel ne couvre ni certification, maintenance, accompagnement des utilisateurs, assurance ou industrialisation.
Milo peut-il vraiment remplacer un chien-guide ?
Les essais publiés montrent que Milo peut parcourir de vrais circuits intérieurs et extérieurs et que son approche produit une navigation plus fluide avec moins de collisions avec la personne guidée qu'une méthode robotique de référence utilisée par les chercheurs. Cela valide une partie du problème : faire collaborer un robot mobile et un humain pendant un déplacement.
Un chien-guide entraîné gère cependant des situations qui dépassent l'évitement d'obstacles. Il doit interpréter un environnement changeant, s'arrêter face à un danger, adapter son comportement à son utilisateur et parfois refuser une instruction qui conduirait à une situation dangereuse. Une rue réelle ajoute les voitures, travaux, escaliers, bordures, portes, foules et comportements imprévisibles.
Milo n'est donc pas présenté comme un produit capable de remplacer immédiatement un chien-guide. Mila évoque plutôt un outil susceptible d'aider davantage de personnes, notamment pendant l'attente d'un chien-guide traditionnel.
Milo montre surtout la difficulté de la Physical AI
Une IA conversationnelle peut produire une mauvaise réponse sans conséquence physique immédiate. Un robot qui guide une personne doit prendre une suite de décisions correctes alors que le monde change autour de lui.
Milo illustre cette différence. La perception doit fonctionner dehors comme dedans, la navigation doit intégrer le corps de l'utilisateur, le calcul doit rester disponible sans Internet et les erreurs doivent être suffisamment rares pour que la personne puisse confier une partie de sa mobilité au système.
La performance d'un robot d'assistance ne se résume donc pas à sa capacité à atteindre une destination. Il doit atteindre cette destination avec un humain, sans mettre cet humain en danger. C'est une contrainte beaucoup plus exigeante que les démonstrations où un robot se déplace seul dans un parcours.
Sources
- Mila, « Milo, The First Fully Autonomous Robot Guide Dog » : présentation du projet, de son fonctionnement embarqué, de son coût annoncé et de son positionnement comme technologie d'assistance.
- Golemo et al., « Milo, a Fully Autonomous Indoor/Outdoor Robotic Guide Dog » : article de recherche décrivant l'architecture, l'entraînement en simulation et les évaluations intérieures et extérieures.
Qu'est-ce que Milo, le chien-guide robotique ?
Milo est une plateforme robotique open source basée sur un Unitree Go2 modifié. Elle est conçue pour guider une personne aveugle ou malvoyante en intérieur et en extérieur sans carte préalable de l'environnement.
Milo est-il totalement autonome ?
Milo effectue localement la perception et la navigation sans ordinateur externe ni connexion à un serveur. L'utilisateur lui indique toutefois certaines intentions, comme la direction à prendre à une intersection ou la vitesse de marche.
Combien coûte le robot Milo ?
L'équipe de recherche estime le matériel nécessaire à environ 2 000 dollars. Ce chiffre correspond à une plateforme de recherche et non au prix d'un produit commercial certifié prêt à être utilisé comme aide à la mobilité.
Milo peut-il remplacer un chien-guide traditionnel ?
Pas à ce stade. Milo démontre des capacités de navigation et d'évitement d'obstacles, mais reste un projet de recherche. Un chien-guide entraîné gère de nombreuses situations complexes et doit assurer une sécurité très élevée dans des environnements publics imprévisibles.
Le projet Milo est-il open source ?
Oui. L'équipe publie les documents de conception matérielle, le simulateur et les politiques préentraînées afin que d'autres chercheurs puissent reproduire et améliorer la plateforme.